


- ▶ Choisissez des équipements énergétiques pour aujourd’hui et demain | AMECO calcule le coût total du cycle de vie de votre projet
- ▶ Un générateur au gaz de 500 kW peut-il répondre aux besoins d’un projet de cogénération ?
- ▶ Groupe électrogène à gaz conteneurisé de 1200 kW : principales exigences du site avant livraison
- ▶ Ventilation et refroidissement d’un groupe électrogène à gaz conteneurisé de 1 200 kW
Un groupe électrogène à gaz conteneurisé de 1 000 kW peut-il respecter les règles de synchronisation au réseau ?
Un groupe électrogène à gaz conteneurisé de 1000 kW peut-il respecter les règles modernes de synchronisation au réseau sans compromettre la stabilité ni le rendement ? Pour un évaluateur technique, la réponse courte est oui, mais uniquement si l’ensemble est conçu comme un système de centrale électrique coordonné, et non comme un simple moteur à gaz et un alternateur installés dans un conteneur.
Un fonctionnement réussi en parallèle avec le réseau dépend de bien plus que de l’alignement de la tension, de la fréquence et de l’angle de phase au niveau du disjoncteur. Le contrôleur du groupe électrogène, le système d’excitation de l’alternateur, le régulateur du moteur à gaz, les relais de protection, l’appareillage de commutation, l’interface avec le réseau et la philosophie d’exploitation du site doivent fonctionner de concert. Un groupe de 1 000 kW peut être techniquement capable de se synchroniser, tout en échouant à l’examen de raccordement si ses réglages de protection, sa réponse en puissance réactive, ses communications ou sa logique d’îlotage ne correspondent pas au code de réseau local.
La synchronisation est une fermeture contrôlée, et non une simple fonctionnalité
Avant la fermeture du disjoncteur de l’alternateur sur un jeu de barres sous tension, le système de commande doit vérifier que la tension de l’alternateur, la tension du jeu de barres, la fréquence, l’ordre des phases et l’angle de phase respectent les limites autorisées. La fenêtre de fermeture exacte est déterminée par le distributeur, les spécifications du projet, l’inertie de l’alternateur, le temps de fonctionnement du disjoncteur et le synchroniseur choisi.
Pour un groupe électrogène à gaz conteneurisé de 1 000 kW, la synchronisation automatique fait généralement appel à trois fonctions interdépendantes :
- Régulation de vitesse : ajuste la puissance du moteur afin que la fréquence de l’alternateur se rapproche de celle du réseau.
- Régulation automatique de tension : commande l’excitation pour aligner la tension de l’alternateur et gérer la puissance réactive après la fermeture.
- Contrôle du synchronisme : surveille l’écart de tension, la fréquence de glissement, l’angle de phase et le moment de fermeture du disjoncteur.
Ces fonctions ne doivent pas être évaluées isolément. Un synchroniseur rapide ne peut pas compenser une boucle de régulation de vitesse instable du moteur à gaz, et un AVR bien réglé ne peut pas corriger un système de commande de la puissance réactive mal coordonné. Les évaluateurs techniques doivent demander l’architecture complète de commande, notamment le modèle du contrôleur, l’interface du régulateur, le mode de l’AVR, la méthode de synchronisation et la configuration des relais de protection.
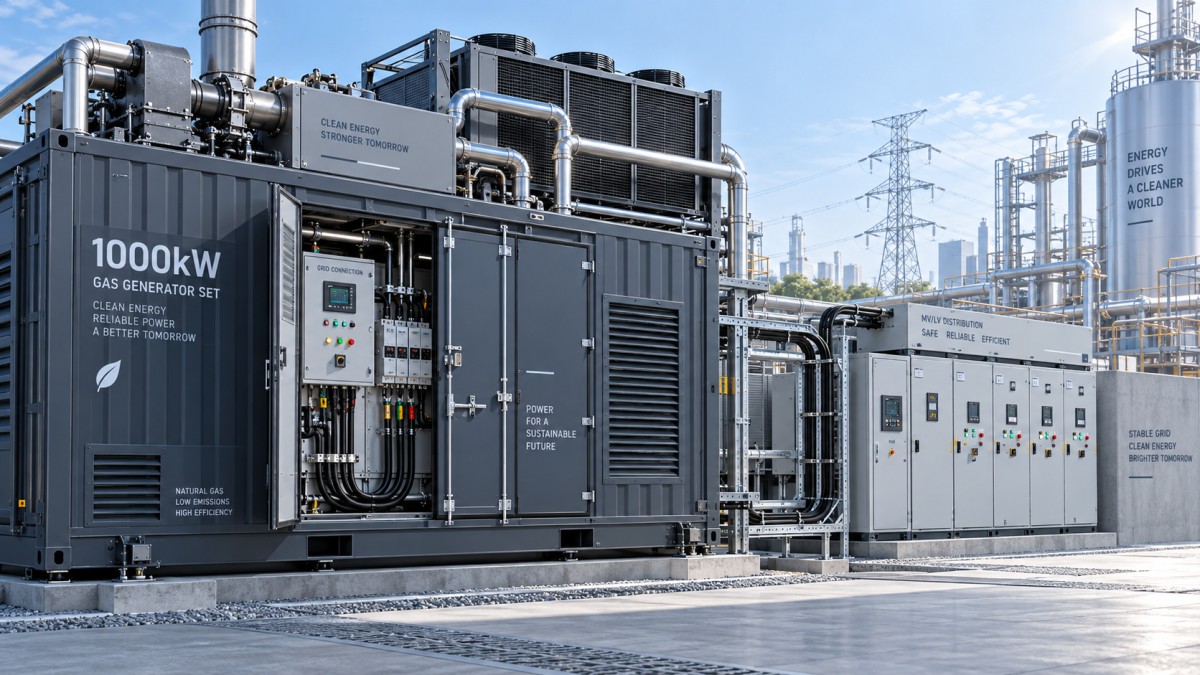
Exigences habituelles des règles de raccordement au réseau
Les règles de raccordement varient selon le pays, le distributeur, le niveau de tension et le fait que l’installation injecte ou non de l’électricité dans le réseau. Pour les projets nord-américains, la norme IEEE 1547 et les exigences de raccordement propres au distributeur peuvent s’appliquer. D’autres marchés peuvent se référer aux pratiques de protection fondées sur les normes IEC, aux codes de réseau nationaux ou aux exigences locales des réseaux de distribution. La norme applicable doit être déterminée pendant l’ingénierie du projet ; aucun groupe électrogène conteneurisé ne doit être présenté comme étant universellement « conforme au code de réseau » sans préciser la juridiction visée et le mode de fonctionnement.
Cela dit, la plupart des examens portent sur un ensemble de fonctions similaires :
- Protection contre les surtensions, les sous-tensions, les surfréquences et les sous-fréquences
- Coordination des protections contre les surintensités, les courts-circuits et les défauts à la terre
- Protection contre la puissance inverse afin d’éviter un fonctionnement moteur involontaire
- Détection de perte du réseau ou d’îlotage non intentionnel
- Logique de saut de vecteur, de taux de variation de fréquence ou de transfert de déclenchement, selon les exigences
- Protection de contrôle du synchronisme et fermeture contrôlée du disjoncteur
- Commande de la puissance réactive, du facteur de puissance ou de la tension au point de couplage commun
- Enregistrement des événements, alarmes et communications à distance pour la supervision par le distributeur
Une puissance nominale de 1 000 kW ne constitue pas en soi un obstacle à la synchronisation. Toutefois, cette puissance est suffisamment élevée pour qu’un déclenchement incontrôlé, un transfert de charge mal maîtrisé ou un échelon de puissance réactive soit perceptible sur un réseau de distribution faible. Le rapport de court-circuit local, l’impédance du transformateur, la capacité du départ et la production décentralisée existante sont donc aussi importants que les caractéristiques nominales du groupe électrogène.
Le mode de fonctionnement modifie la réponse technique
Une évaluation technique doit commencer par une question simple : que doit faire le générateur après sa synchronisation ?
L’écrêtement des pointes est relativement simple lorsque le réseau reste la source dominante et que le groupe électrogène est commandé pour fournir une puissance fixe en kW ou respecter une limite d’importation du site. Le régulateur du moteur doit répondre en douceur aux consignes de charge, tandis que l’AVR maintient le facteur de puissance ou la consigne de kvar requise.
Le fonctionnement en parallèle en secours ajoute des exigences de transition. Le système peut nécessiter un transfert à transition fermée, une montée en charge progressive, une baisse de charge progressive et une séparation contrôlée du réseau. Le temps de fonctionnement du disjoncteur et les rampes de charge deviennent importants, car des variations brusques peuvent provoquer des écarts de fréquence, des déclenchements par puissance inverse ou des déclenchements intempestifs des protections.
Le fonctionnement avec injection d’électricité dans le réseau est plus exigeant. La centrale doit réguler avec précision la puissance active injectée, respecter les limites du distributeur et démontrer la sélectivité des protections. Le point de mesure devient également déterminant : la régulation de la puissance aux bornes de l’alternateur n’est pas équivalente à celle de la puissance au point de couplage commun, en aval du transformateur et des charges auxiliaires.
L’îlotage intentionnel est le cas le plus complexe. Si une installation doit rester sous tension après une panne du réseau, les commandes doivent prévoir une séquence clairement définie pour la séparation du réseau, le délestage, le rétablissement de la fréquence, la régulation de la tension et la resynchronisation ultérieure. Un ensemble standard conçu pour fonctionner en parallèle avec le réseau n’est pas automatiquement un contrôleur de microréseau.
Les avantages du conteneur — et leurs limites
La conteneurisation peut faciliter l’intégration, car le groupe moteur-alternateur, l’armoire de commande, le circuit de refroidissement, la ventilation, le circuit d’alimentation en combustible et l’appareillage local sont assemblés dans un environnement d’usine défini. Cela réduit les incertitudes liées au câblage sur site et peut rendre les essais fonctionnels plus reproductibles. Cette solution est particulièrement utile pour les installations pétrolières et gazières éloignées, les sites de production décentralisée et les projets où les délais d’installation sont serrés.
Cependant, l’enceinte ne suffit pas à garantir l’aptitude au raccordement au réseau. Les équipements d’interface situés à l’extérieur du conteneur ou à proximité peuvent être déterminants : comptage du distributeur, transformateur élévateur, tableau principal de couplage en parallèle, protection au point de couplage commun, circuit de déclenchement à distance et passerelle de communication nécessitent tous une conception adaptée au projet.
Les systèmes de gestion des conditions environnementales méritent également une attention particulière. À une puissance soutenue de 1 000 kW, l’évacuation de la chaleur, la qualité de l’air de combustion et la contre-pression à l’échappement influent directement sur la stabilité du moteur. Dans les applications soumises à des exigences strictes en matière d’émissions ou installées dans des espaces clos, le système d’échappement doit être pris en compte au même titre que la conformité électrique. Un système de traitement des gaz d’échappement correctement adapté peut contribuer au respect des objectifs liés aux permis, tout en évitant une contre-pression excessive susceptible de réduire les performances disponibles du moteur.
Performances de commande à vérifier lors de l’évaluation technique
Plutôt que d’accepter une déclaration générale selon laquelle un groupe électrogène « permet le fonctionnement en parallèle », les évaluateurs doivent demander des réponses documentées à des questions pratiques. Le contrôleur peut-il effectuer une fermeture sur jeu de barres hors tension ainsi qu’une synchronisation sur jeu de barres sous tension ? Prend-il en charge le partage de charge isochrone, la régulation par statisme, la commande en charge de base et la régulation des importations et exportations ? Quels signaux sont câblés directement et lesquels dépendent d’un réseau de communication ? Que se passe-t-il en cas de défaillance des communications ?
La commande de l’alimentation en combustible du moteur à gaz est tout aussi importante. La qualité du gaz naturel peut varier selon les gazoducs, les sources de biogaz, les flux de gaz associé et les sites de production pétrolière et gazière. Les variations du nombre de méthane, du pouvoir calorifique ou de la pression peuvent affecter la stabilité de la combustion et l’acceptation de charge. Pour un fonctionnement en parallèle avec le réseau, le système d’alimentation en combustible et la stratégie de gestion du moteur doivent assurer une réponse stable en kW dans les limites de la spécification de gaz prévue, et pas seulement dans des conditions d’essai idéales.
L’expérience d’AMICO Gas Power en matière de technologies de commande de l’énergie au gaz, d’équipements de production d’électricité au gaz, d’ingénierie pétrolière et gazière et de gestion intelligente de l’énergie montre pourquoi ces interfaces doivent être examinées comme un système unique. À une puissance de 1 000 kW, le meilleur résultat est obtenu en alignant dès le début de la conception le comportement du moteur, les commandes électriques, les conditions d’approvisionnement en gaz du site et l’étude de raccordement au réseau.
Liste de contrôle pratique pour la réception
Avant d’approuver un groupe électrogène à gaz conteneurisé de 1 000 kW pour la synchronisation au réseau, vérifiez que les éléments suivants sont disponibles et adaptés au projet :
- Un schéma unifilaire représentant l’interface avec le distributeur, les disjoncteurs, les TC, les TT, le transformateur, les compteurs et les dispositifs de protection.
- Une étude de coordination des protections indiquant les fonctions et les réglages de relais proposés.
- La documentation du contrôleur et de l’AVR couvrant la synchronisation, la régulation des kW et des kvar, le partage de charge et les modes de repli.
- Une étude de réseau portant sur le niveau de défaut, la hausse de tension, les considérations relatives aux harmoniques, le cas échéant, et la robustesse du départ.
- Une procédure de mise en service définie pour les contrôles de rotation, les essais sur jeu de barres hors tension, la première synchronisation, les rampes de charge, les essais de déclenchement et les essais en présence du distributeur.
- Une description du fonctionnement couvrant le fonctionnement normal en parallèle, la perte du réseau, la déconnexion planifiée, les alarmes, l’arrêt d’urgence et la resynchronisation.
Il est essentiel de distinguer la capacité de l’équipement de l’autorisation d’exploitation du site. Un groupe électrogène à gaz conteneurisé bien conçu peut se synchroniser de manière fiable et respecter les règles applicables, mais la conformité est établie au niveau de l’installation complète. Lorsque les réglages de commande, la philosophie de protection, la qualité du combustible et les exigences du réseau sont considérés comme des décisions interdépendantes, un ensemble de production d’électricité au gaz de 1 000 kW peut devenir un équipement stable et utile plutôt qu’un risque de raccordement difficile à gérer.

Contactez-nous
Veuillez utiliser le formulaire ci-dessous pour nous contacter.
Si vous avez besoin d'une réponse, nous vous contacterons dès que possible.